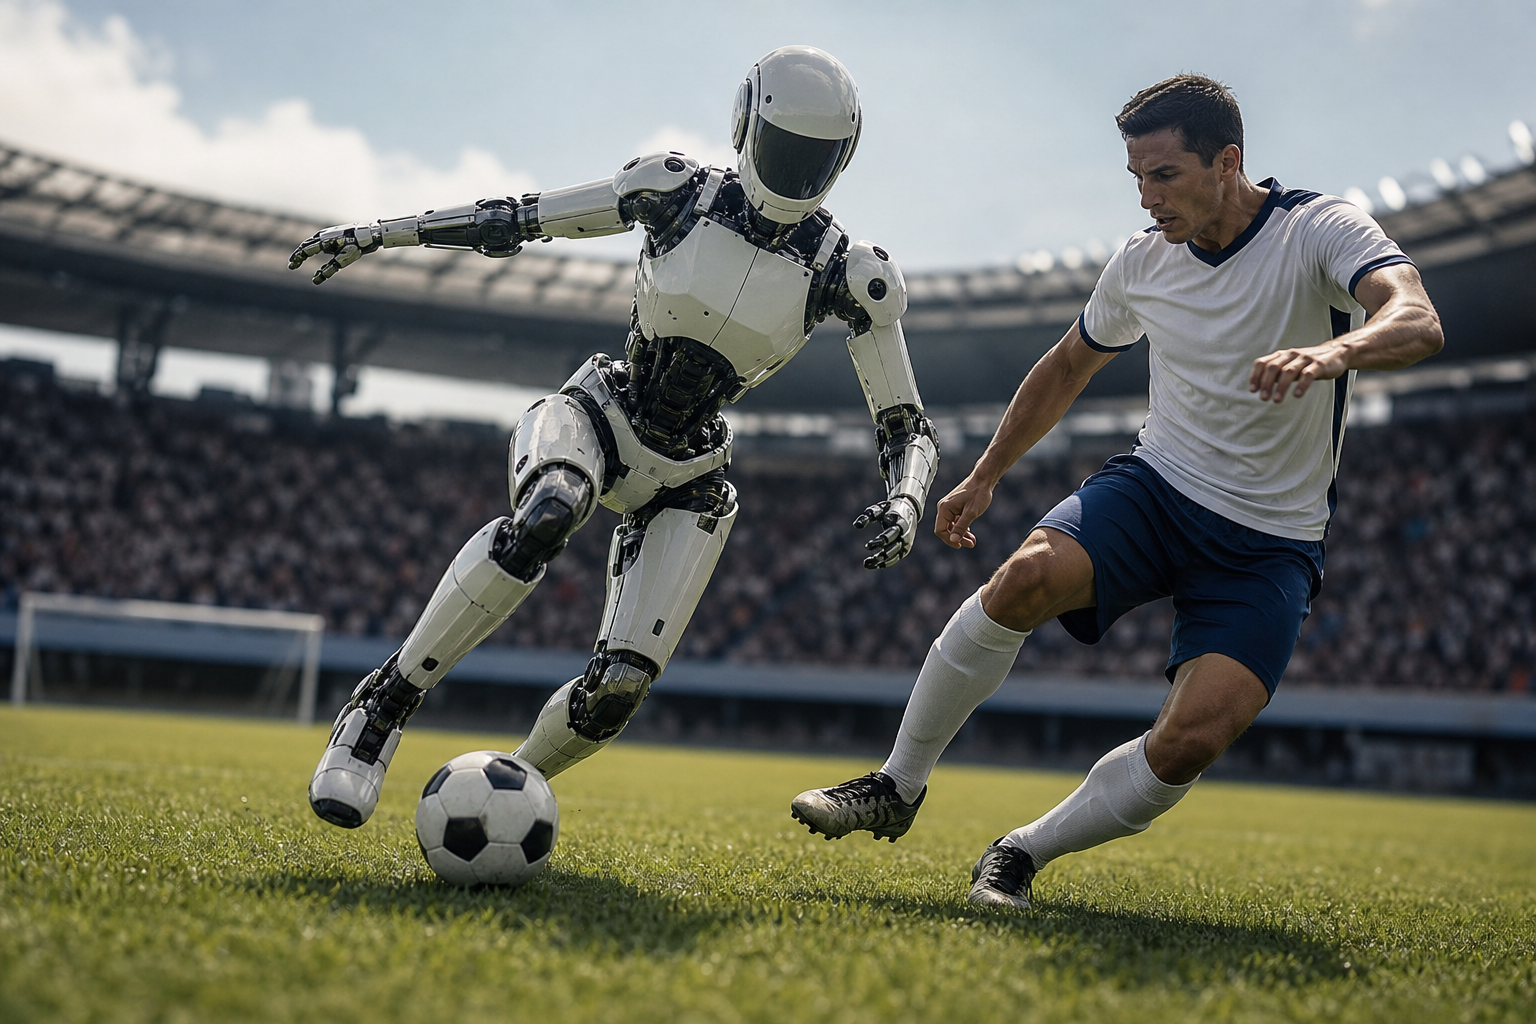
A Skild AI anunciou, em 23 de setembro de 2026, um experimento que usa o futebol para investigar como robôs humanoides podem desenvolver comportamentos complexos por meio de autojogo. A técnica coloca o sistema para competir contra versões anteriores de si mesmo, permitindo que novas estratégias surjam durante o treinamento em vez de serem programadas manualmente uma a uma.
O teste foi realizado com o modelo robótico S1 em partidas simuladas no NVIDIA Isaac Sim. Segundo a Skild AI, o processo começou com um objetivo simples: marcar gols. Ao enfrentar adversários progressivamente mais capazes, o sistema passou a desenvolver comportamentos associados à dinâmica do esporte, como conduzir a bola, proteger a posse, tentar desarmar o oponente e se recuperar depois de uma queda.
Como funciona o autojogo em robôs
O autojogo é conhecido por aplicações em sistemas digitais que aprendem ao disputar partidas contra agentes controlados pelo próprio algoritmo. No experimento da Skild AI, a lógica foi adaptada para um ambiente de inteligência artificial física, no qual as decisões precisam estar ligadas a movimentos corporais, equilíbrio e interação com objetos e adversários.
Em vez de receber uma lista completa de ações corretas, o robô parte de uma meta e testa diferentes possibilidades em simulação. As versões que apresentam melhor desempenho podem se tornar novas referências para os confrontos seguintes. Com a repetição, o treinamento busca produzir uma política de controle capaz de coordenar percepção, deslocamento e resposta às situações da partida.
Esse tipo de abordagem é especialmente relevante na robótica porque tarefas físicas envolvem variáveis difíceis de antecipar. Uma ação aparentemente simples, como alcançar uma bola, pode exigir ajustes sucessivos de postura, força, velocidade e direção. Quedas, colisões e mudanças inesperadas no ambiente também precisam ser consideradas antes que o comportamento seja levado para uma máquina real.
De 140 anos simulados ao robô físico
De acordo com a empresa, o treinamento acumulou aproximadamente 140 anos de partidas simuladas. O número representa o tempo virtual de competição usado para ampliar a experiência do modelo em diferentes situações, e não uma duração equivalente de operação contínua no mundo físico.
Depois dessa etapa, a política treinada foi transferida para um robô humanoide, que participou de uma partida física. A demonstração funciona como um teste de transferência entre simulação e realidade: o comportamento aprendido em um ambiente digital precisa ser executado por um equipamento sujeito a limitações mecânicas, atrito, equilíbrio e imperfeições que não aparecem da mesma forma no computador.
A Skild AI apresenta o S1 como parte de sua pesquisa para desenvolver robôs capazes de aprender novas tarefas com maior flexibilidade. O material sobre o modelo também ajuda a contextualizar a estratégia da empresa, que busca combinar aprendizado durante a execução com capacidades de adaptação em diferentes atividades.
O papel da simulação e os limites da demonstração
O NVIDIA Isaac Sim foi utilizado como ambiente para as partidas virtuais. Em sua cobertura sobre o trabalho, o NVIDIA Blog descreve a Skild AI como uma empresa dedicada à chamada inteligência artificial física, área voltada a sistemas que percebem o ambiente e atuam no mundo real.
A simulação permite acelerar o treinamento e repetir situações em uma escala difícil de alcançar com equipamentos físicos. Também reduz o risco de danificar o robô durante as primeiras tentativas. Ainda assim, o resultado não elimina o chamado descompasso entre simulação e realidade: habilidades aprendidas digitalmente precisam ser ajustadas para lidar com sensores, motores, superfícies e contatos reais.
O anúncio deve ser interpretado como uma demonstração de pesquisa, e não como evidência de que o robô possui capacidades gerais ou desempenho superior ao de jogadores humanos. O fato de o sistema conseguir realizar comportamentos em uma partida física mostra uma etapa de transferência de aprendizado, mas não permite concluir que a técnica esteja pronta para qualquer tarefa ou ambiente.
Possíveis aplicações além do futebol
Para a Skild AI, o futebol serve como um cenário de teste para comportamentos que exigem coordenação, reação e interação física. A empresa afirma que a mesma lógica poderá ser investigada em atividades de fábricas, residências, canteiros de obras e outros espaços nos quais robôs precisem executar tarefas variadas.
A expansão para esses contextos dependerá de novos treinamentos e de avaliações específicas de segurança, confiabilidade e precisão. Cada ambiente apresenta objetos, riscos e regras próprias. Por isso, o autojogo pode ser uma ferramenta para ampliar a experiência dos modelos, mas não substitui a necessidade de validação cuidadosa antes da utilização de robôs em situações reais.
O experimento coloca o autojogo entre as estratégias usadas para reduzir a dependência de programação manual na robótica. Ao transformar o futebol em um laboratório de aprendizagem física, a Skild AI procura mostrar como objetivos simples e competição simulada podem contribuir para o desenvolvimento de comportamentos mais complexos em máquinas humanoides.